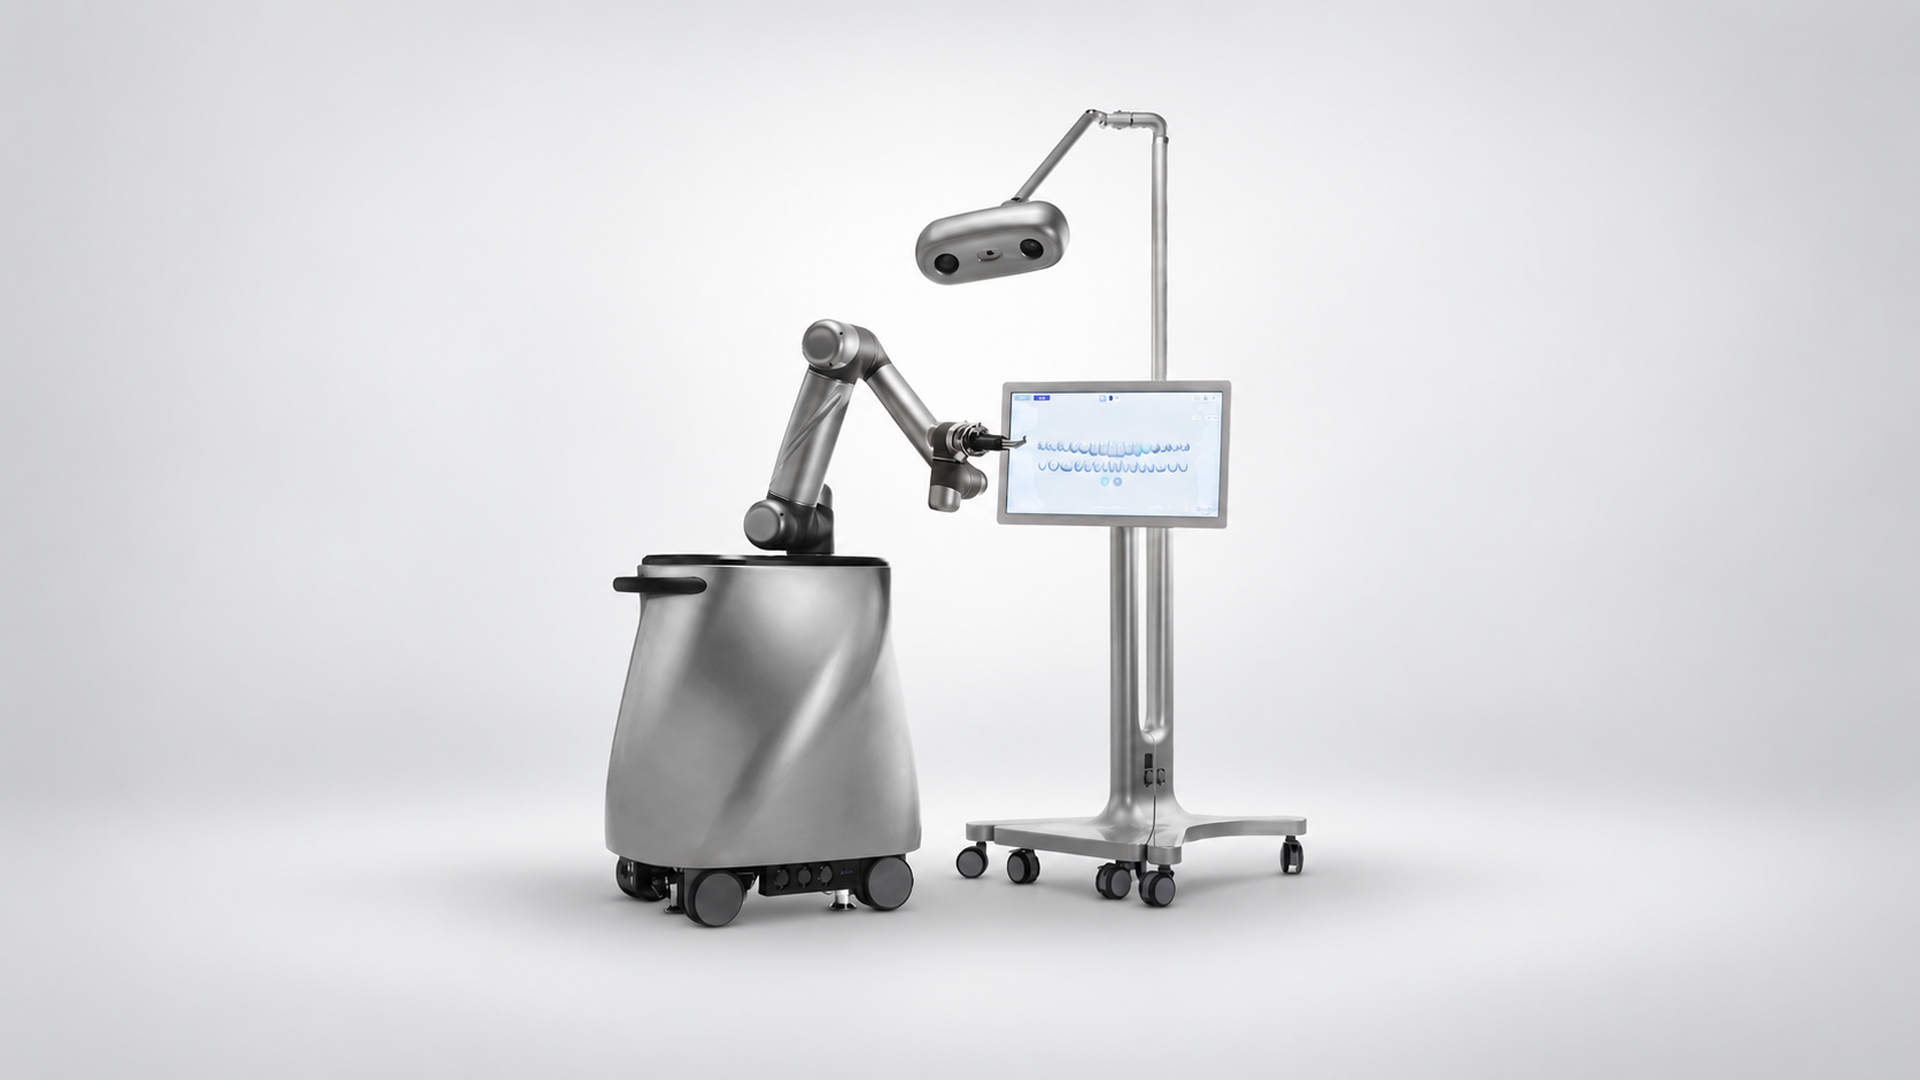
Zębodoły przygotowane przez robota wykazywały większą zgodność objętościową z zaplanowanym kształtem, a ilość kości usuniętej poza zaplanowaną objętością była znacznie mniejsza. Odnosząc się do wysokiego odsetka nadmiernego usunięcia kości w procedurze z użyciem statycznego szablonu, prof. Bai powiedział: „Wysoki odsetek nadmiernego usunięcia kości w grupie z zastosowaniem szablonu odzwierciedla prosty fakt: w obliczu złożonej morfologii chirurdzy instynktownie usuwają nieco więcej kości, aby mieć pewność, że ząb będzie pasował. Takie nadmierne opracowanie zębodołu, wykonywane dla zapewnienia bezpieczeństwa zabiegu, może jednak pogarszać dopasowanie korzenia do zębodołu, które ma kluczowe znaczenie dla gojenia ozębnej. Robot pozwala natomiast uniknąć wielokrotnego przymierzania zęba i korygowania kształtu zębodołu.”
Co istotne, całkowity czas przygotowania zębodołu nie różnił się istotnie pomiędzy grupami. Konieczne będą jednak badania kliniczne, aby ustalić, czy większa dokładność geometryczna przełoży się na skrócenie czasu przebywania zęba poza zębodołem, lepszą stabilizację przeszczepionego zęba, korzystny przebieg gojenia oraz lepsze wyniki długoterminowe.
Rozszerzenie zastosowań autonomicznej robotyki
Poza autotransplantacją zębów badanie pokazuje, w jaki sposób autonomiczna robotyka stomatologiczna może wykraczać poza zabiegi wykonywane wzdłuż zaplanowanej osi, takie jak przygotowanie łoża pod implant, i znaleźć zastosowanie w bardziej złożonych procedurach chirurgicznych wymagających precyzyjnych ruchów w trzech wymiarach. Prof. Bai wyjaśnił, że wiele zabiegów z zakresu chirurgii stomatologicznej i szczękowo-twarzowej wymaga indywidualnego, trójwymiarowego kształtowania tkanek, a nie wiercenia wzdłuż linii prostej: „Takie nieregularne, nieliniowe ruchy mogą być również potrzebne na przykład podczas opracowywania zębów, osteoplastyki wykonywanej w ramach chirurgicznego wydłużania koron klinicznych oraz usuwania zębów zatrzymanych.”
Według prof. Baia, choć badanie koncentruje się na autotransplantacji zębów, wskazuje ono na szerszą zmianę: „Chirurgia stomatologiczna odchodzi od podejścia opartego na wyczuciu dotykowym i zgromadzonym doświadczeniu na rzecz precyzyjnego wykonywania zabiegów na podstawie obliczeń geometrycznych i planowania trajektorii ruchu narzędzi.”
Jak zauważył, możliwość powtarzalnego trójwymiarowego opracowywania tkanek za pomocą robota może w przyszłości ograniczyć zależność wyników zabiegów od indywidualnych umiejętności manualnych chirurga. „Uważamy, że w przyszłości o przewadze zawodowej lekarzy dentystów będzie decydować nie tyle sprawność manualna, ile precyzja planowania przedoperacyjnego. Gdy powierzymy maszynom fizyczne wykonywanie zabiegów, lekarze dentyści będą mogli w większym stopniu skoncentrować się na diagnostyce, podejmowaniu decyzji klinicznych, uwarunkowaniach biologicznych i opiece nad pacjentem” — podsumował.
Badanie zatytułowane „Autonomous robotic execution of nonlinear toolpaths for geometry-matched osteotomy in tooth autotransplantation: An in vitro study” opublikowano online 30 czerwca 2026 r. w czasopiśmie International Journal of Oral Science.

 Międzynarodowy / International
 Brazylia / Brasil
 Kanada / Canada
 Ameryka Łacińska / Latinoamérica
 USA / USA
 Austria / Österreich
 Bośnia i Hercegowina / Босна и Херцеговина
 Bułgaria / България
 Chorwacja / Hrvatska
 Czechy i Słowacja / Česká republika & Slovensko
 Francja / France
 Niemcy / Deutschland
 Grecja / ΕΛΛΑΔΑ
 Węgry / Hungary
 Włochy / Italia
 Holandia / Nederland
 nordycki / Nordic
 Portugalia / Portugal
 Rumunia i Mołdawia / România & Moldova
 Słowenia / Slovenija
 Serbia i Czarnogóra / Србија и Црна Гора
 Hiszpania / España
 Szwajcaria / Schweiz
 indyk / Türkiye
 Wielka Brytania i Irlandia / UK & Ireland
 Chiny / 中国
 Indie / भारत गणराज्य
 Pakistan / Pākistān
 Wietnam / Việt Nam
 ASEAN / ASEAN
 Izrael / מְדִינַת יִשְׂרָאֵל
 Algieria, Maroko i Tunezja / الجزائر والمغرب وتونس
 Bliski Wschód / Middle East
 Dr. Przemysław JuzalaWebinarium na żywo
 Dr. Cyrus AlamoutiNa żądanie
 Dr. Giulio Pavolucci, Lek. dent Tomasz Fałkowski






To post a reply please login or register